Hung-Chieh Wu
IEEE/RSJ IROS 2026 · Accepted
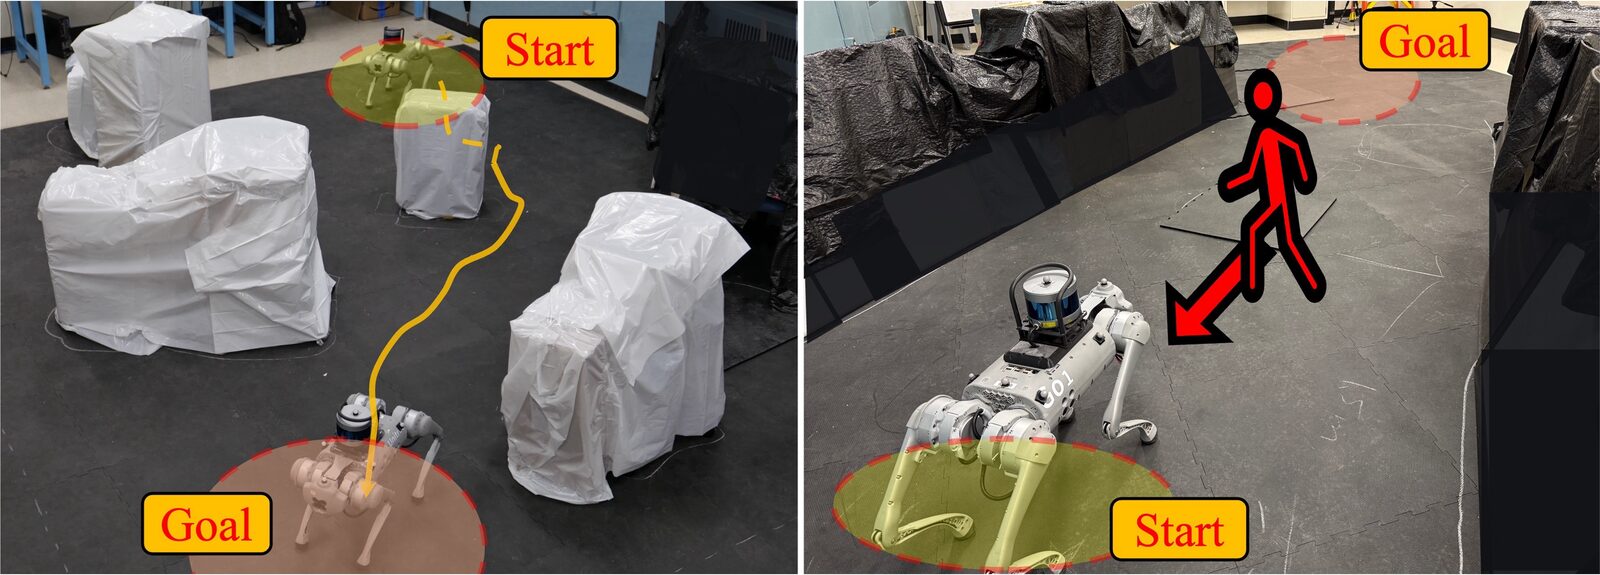
A dual-stream Mamba architecture that partitions reactive obstacle avoidance and strategic goal-directed planning for path-efficient LiDAR navigation, validated on a real Unitree GO1.